高锰钢钢轨自动加工单元设计与工艺验证
张财胜 陈昳 王潇 许灿逵 樊启波 苏博
(武汉重型机床集团有限公司 湖北 武汉 430205)
摘要:针对高锰钢钢轨加工工序繁杂、效率低及夹紧稳定性差等问题,研制了高锰钢钢轨自动加工单元。按钢轨“低而长”特征与产能需求建立设计指标,经功能分解与方案比选确定"重载桁架自动上下料+双主轴专用数控铣床+自动液压夹具"总体方案;机床采用低重心横梁与底座—立柱整体框架配置,设计斜面静摩擦下压式液压夹具与基于T型测针的在机测量自动补偿工艺。整机最大变形降低14.86%,一阶固有频率有效避开主激振频带;批量验证表明,工序由6道减至2道,单件加工时间由20 h缩短至6 h,轨腰接合部位接刀痕(台阶差)控制在0.15 mm以内,可为同类工件高效自动化加工提供参考。
关键词:钢轨加工;自动加工单元;专用机床设计;自动液压夹具;在机测量
0 前言
钢轨加工质量直接影响列车运行的安全性与平稳性。以ZGMn13高锰钢为代表的小断面钢轨件具有“低而长”特点,硬度高、韧性强且切削力大;传统分散加工存在工序繁杂、效率低、夹紧稳定性差等问题,制约了规模化生产。
结构优化方面,文献[1-5]通过灵敏度分析、有限元与多目标优化、可靠性设计优化龙门机床横梁等关键部件,提高固有频率、降低柔度;工艺方面,文献[6-8]通过工艺方案、装夹与切削参数优化提升钢轨件加工效率;表面质量方面,文献[9-10]建立切削参数与切削力、表面粗糙度经验模型;智能化与在机测量方面,文献[11-15]实现自动检测与数控加工融合及误差闭环补偿。
已有研究中,结构优化多聚焦通用龙门机床部件尺寸,鲜有面向钢轨类"低长"工件族的整机配置设计;工艺与补偿研究多针对单一工序,缺乏钢轨全加工流程的系统集成方案;道岔专用铣床虽有产品应用[16],其设计过程与依据未见公开报道。针对上述内容,本文构建高锰钢钢轨自动加工单元,完成双主轴数控钢轨铣专用机床配置设计与分析验证,开发在机测量自动补偿工艺。创新点:提出工件族特征驱动的专用机床配置设计方法,经有限元对比确定低重心横梁与底座—立柱整体框架方案;实现桁架、机床、夹具与在机测量补偿的整线集成;以产线批量数据完成系统级验证。
1 设计要求分析
1.1 加工对象与材料特性
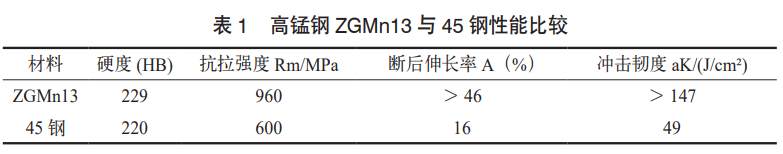
加工对象为Mn13高锰钢钢轨件(GB/T 5680—2023),具有“低而长”特征:断面高度小、长度大,装夹重心低且悬伸长,加工区域覆盖轨底、轨顶及轨腰。ZGMn13抗拉强度达960 MPa,约为45钢的1.6倍,断后伸长率与冲击韧度远高于45钢,切削加工硬化显著、切削力大,性能对比见表1。
1.2 原有加工工艺及痛点量化
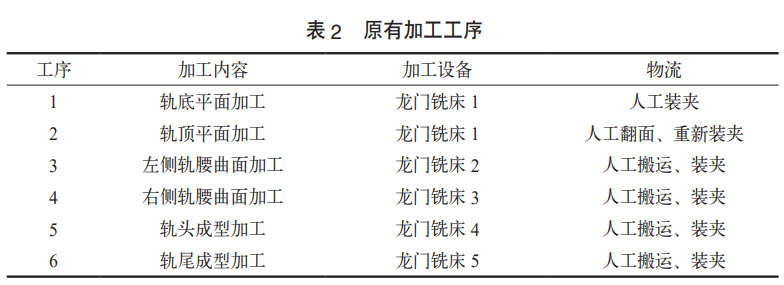
原工艺为多工序、多机床分散加工:轨底、轨顶平面与两侧轨腰曲面、轨头轨尾成型分别在不同机床完成,工序间依靠人工搬运、翻面与重新装夹见表2。原工艺共6道工序、占用5台龙门铣床,单件加工时长约20 h;工件全程人工搬运装夹5次以上,且容易引入定位误差累积,机床利用率低。
1.3 设计指标
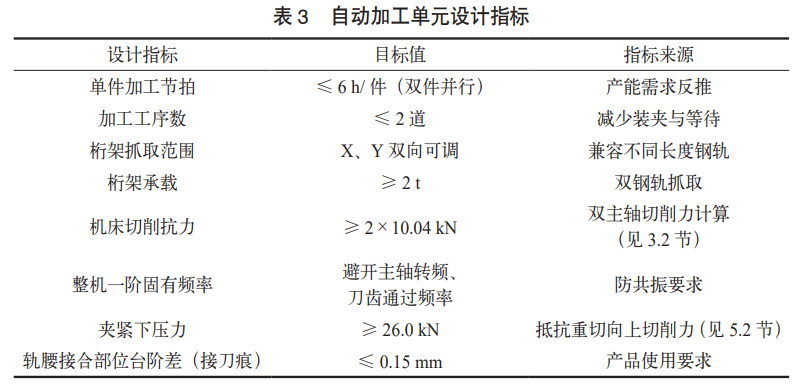
综合加工对象特征、原工艺痛点与产能需求建立设计指标体系见表3,各指标均给出目标值与依据。原工艺轨腰曲面单刀连续成型,无接刀痕;接刀痕是自动加工中轨腰分上下两层加工所致(见第6章)。
2 功能分析与总体方案设计
2.1 功能分解
单元总功能为“实现钢轨从毛坯到成品的快速自动化加工”,按加工流程分解为物料缓存与搬运、切削加工、工件装夹与姿态变换、在机测量与误差补偿四个子功能见图1。
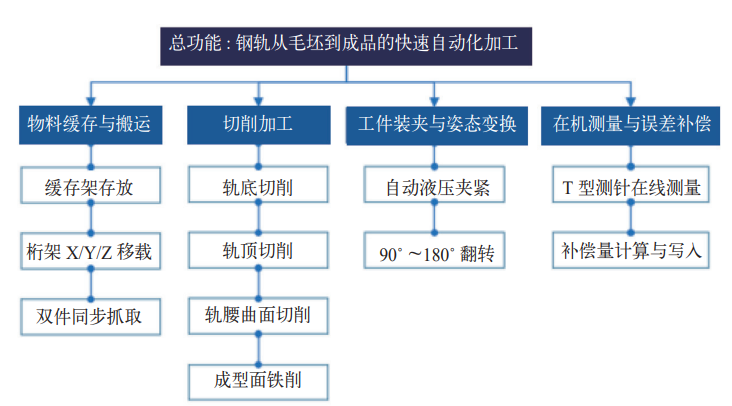
图1 自动加工单元功能树
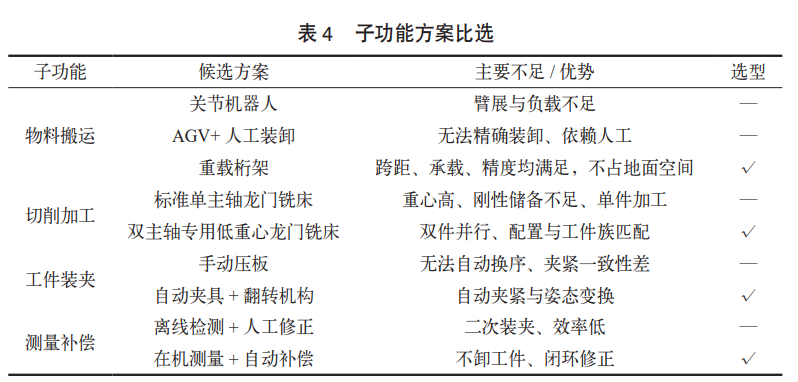
2.2 子功能方案比选
四个子功能的候选方案比选见表4:重载桁架跨距、承载与精度满足要求且不占地面物流空间,选定为搬运方案;双主轴专用低重心龙门铣床可实现双件并行加工,选定为加工方案;自动液压夹具配合翻转机构可实现自动夹紧与90˚~180˚姿态变换,选定为装夹方案。
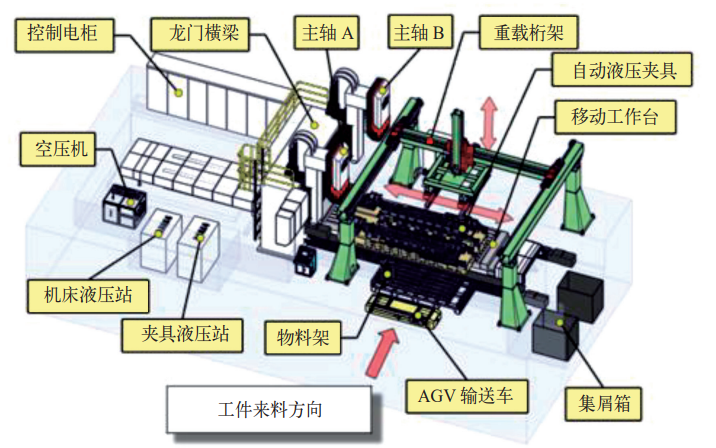
图2 三维示意图
2.3 总体布局与工作流程
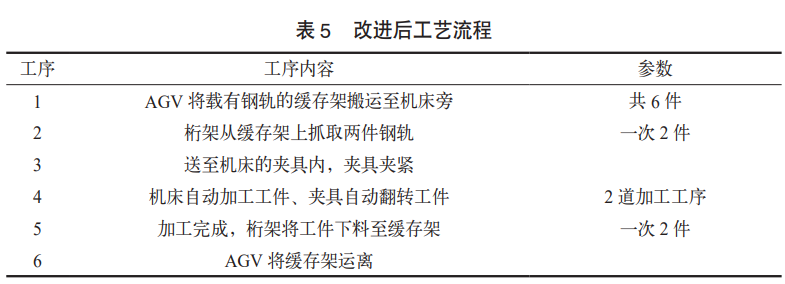
总体布局如图2所示:工作台一侧布置两套缓存架,来料面向厂房物流通道;工作台上固定两套自动液压夹具,重载桁架横跨工作台和缓存架上方,AGV负责缓存架转运,物料流与加工流互不干涉。采用自动液压夹具、成型刀与桁架自动上下料后,工件无需人工搬运与重新装夹,改进后工艺流程见表5。
3 双主轴数控钢轨铣专用机床设计
3.1 设计输入
由第1章分析,机床设计须满足三组制约条件:重载切削——ZGMn13抗拉强度高、切削力大(表1),要求切削刃强度高、功率大、机床及夹具刚性好;工件装夹——钢轨“低而长”,要求刀次少、切深大、进给快、装夹高度低;整线约束——须与桁架搬运高度、夹具装夹与翻转空间匹配,并满足双件并行节拍要求。
3.2 切削力计算与主轴参数确定
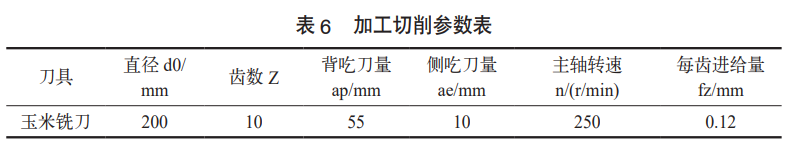
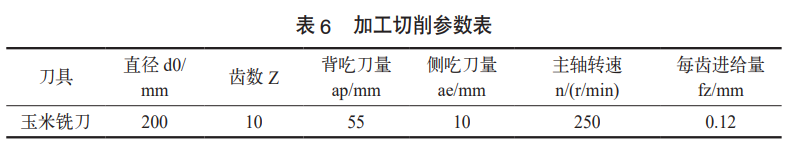
为确定主轴功率与结构载荷,进行切削力计算,玉米铣刀(粗齿圆柱立铣刀)侧铣工艺参数见表6。
依据《机械加工工艺手册》“铣削力计算”公式[17]:
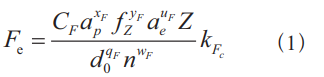
式中 Fe——圆周切削力,N;
fz——刀具每齿进给量,mm;
d0——刀具直径,mm;
n——主轴转速,r/min;
ap——背吃刀量,mm;
ae——侧吃刀量,mm;
Z——刀齿数;
kfc——铣削条件改变时的修正系数;
CF、xF、yF、uF、qF、wF取决于被加工材料和切削条件的系数。
采用硬质合金玉米铣刀,查表[17]得CF、xF、yF、uF、wF、qF分别取值948、1.0、0.75、0.88、0、0.87;不加切削液时kFc取值1.25。将表6及以上数据代入式(1),得单个主轴刀具切削时的圆周切削力Fe为10.04 kN,双主轴合计切削抗力约20.08 kN,作为功率选型与结构分析的载荷输入。
根据切削速度公式和切削功率公式:
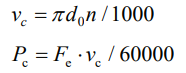
式中 vc——刀具切削速度,m/min;
Pc——单主轴切削功率,kW。
代入数据得vc约为157 m/min;Pc约为26.3 kW。双主轴配置两台相同主轴电机,切削功率合计约52.6 kW。电机功率需满足:
P电机≥Pc、/η×K
式中 P电机——伺服电机功率,kW;
η——主传动链效率,取值0.72;
K——高锰钢重切工况过载系数,取值1.5;
代入数据可得P电机≈54.8kW,按标准功率等级选择75 kW主轴电机(额定转速n额=1500 r/min,额定转矩T额=477 N·m)。
T= Fe•d0/2(2)
Ti= T额•i•η (3)
式中 T——主轴(刀具处)转矩,N·m;
Ti——主轴可用转矩,N·m;
i——电机到主轴传动比。
由式(2)得主轴转矩需求为1004 N·m。经传动比 i=6(1500/250)减速增扭,由式(3)得250 r/min下可用转矩达2060 N·m,大于需求转矩(Ti>×T×K≈1506 N·m),裕量约37%。
3.3 整机配置设计
针对3.1节三组设计输入,整机配置作出三项关键决策。
(1)双主轴双工位并行加工布局。两工件同时布置在2 m×6 m移动工作台上并与两套夹具对应,双主轴同时加工,成倍提高单机产出,支撑表3节拍指标。
(2)底座—立柱整体框架连接。传统龙门铣床立柱与底座分别固定于地基,切削载荷各自传入地基;本设计将底座与立柱用高强度螺栓连接成封闭整体框架,将部分切削力转化为框架内力并经结合面连接力抵消,提高立柱和横梁的抗弯、抗扭性能。
(3)低重心横梁布局。钢轨工件“低而长”、装夹高度低,为与夹具装夹及桁架搬运高度匹配,横梁及滑枕重心应尽量下移,缩短切削力力臂、降低倾覆力矩。以传统同规格机床横梁—滑枕重心距工作台高度 =2.0 m为基准,按装夹高度匹配确定目标重心高度 =1.5 m,即降低500 mm(受Z向行程与排屑空间约束),其收益按悬臂简化模型验证如下。
将立柱—横梁—滑枕体系简化为底部固支于底座结合面的悬臂体系,重心降低后,双主轴切削力产生的倾覆力矩变化量 为:
∆M=2Fe・(h1–h2)
计算可得 =10.04 kN·m,由40.2 kN·m降至30.1 kN·m,降幅25%。
倾覆力矩经立柱与床身底座的结合面传入床身:绕结合面法线的倾覆力矩由两端竖向剪切力偶平衡,剪切力由螺栓组预紧产生的结合面摩擦力与销钉共同承担;螺栓组由4个螺栓组成(,结合面尺寸(a=1.65 m, b=0.31 m)沿用原机型,力臂不变。总倾覆力矩实际由两立柱分担且地脚锚固亦承担一部分,故此处为偏保守的包络估计。单立柱结合面螺栓组所受剪切力的变化量∆F为:
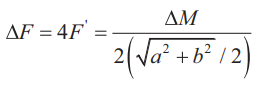
式中∆F——螺栓组受剪切力的变化量,kN;
F'——单个螺栓受剪切力的变化量,kN;
计算可得单侧结合面所受剪切力降低量为∆F ≈5.98 kN。重心降低与整体框架连接两项措施形成"力矩减小—连接卸载"协同效果。刚性收益方面,按悬臂梁自由端集中载荷挠度公式[18]:
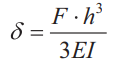
式中 E——材料弹性模量;
I——立柱截面惯性矩。
力臂缩短使该项变形降至原来的(h1–h2)3 ≈42%(E、I在比值中约去)。
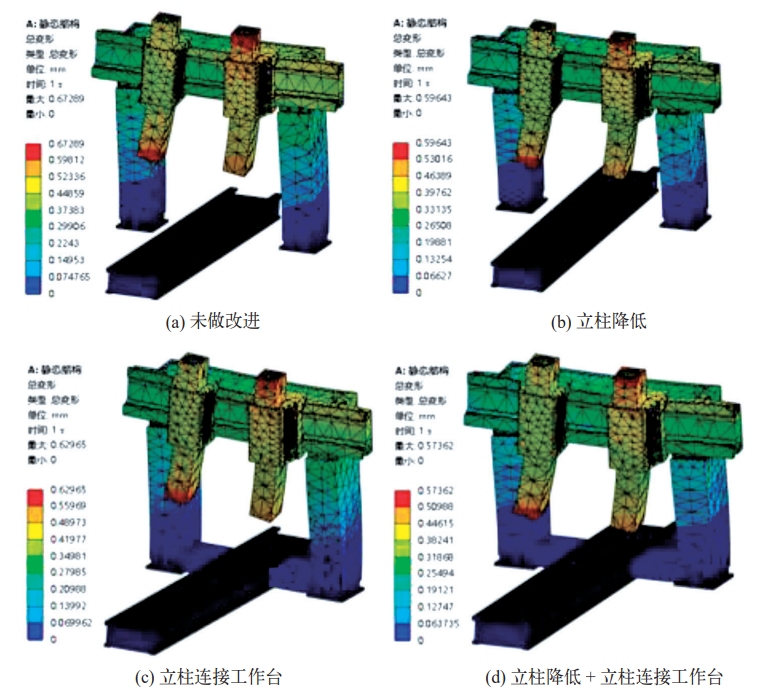
图3 四种结构配置有限元分析变形云图对比
3.4 结构分析验证
图3中,对传统结构(a)、仅低重心横梁(b)、仅整体框架连接(c)及两项综合(d)四种配置进行有限元对比。横梁、立柱和底座均为灰铸铁HT300(E=110 GPa,ρ=7200 kg/m³),底座底面全约束,20.08 kN双主轴切削力以45°夹角施加于主轴安装面。结果如图3所示:方案(a)~(d)最大变形分别为0.673、0.596、0.629、0.573 mm,综合方案较传统结构降低14.86%,两项措施效果叠加且重心降低贡献更显著,验证了3.3节决策的正确性。
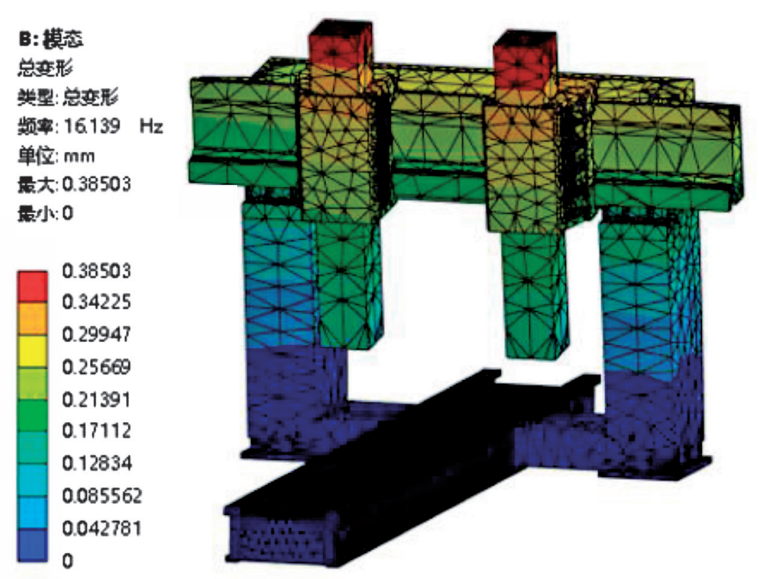
图4 机床第一阶振型云图
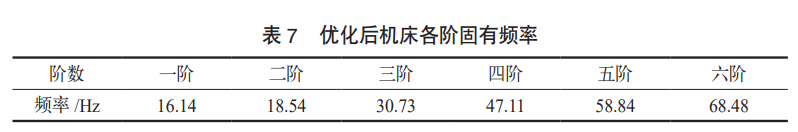
对优化后机床结构进行模态分析,选取第一阶振型及前六阶固有频率,如图4和表7所示。本文切削转速为 =250 r/min(表6)。铣削过程的激振频率包括主轴转频 和刀齿通过频率 ( =10为铣刀齿数)。由表7可知:机床一阶固有频率(16.14 Hz)约为主轴转频的3.9倍,低阶模态有效避开了主轴转频激励;与刀齿通过频率最接近的四阶固有频率为47.11 Hz,频率错开率约13%,避开了共振区。批量生产中切削过程平稳、加工表面未见振纹,模态分析结果与生产实际相互印证,表明机床动态性能满足高锰钢重载切削要求。
4 重载自动上下料桁架设计
4.1 设计指标与总体方案
桁架分担的设计指标为:跨距8 m(由物流通道与2 m×6 m工作台布局确定)、总承载2 t(单件钢轨重300~500 kg、一次2件,安全系数按GB/T 3811—2008[19]取2.0)。桁架横跨工作台与缓存架上方,升降Z轴配两套可调夹具一次往返抓放两件钢轨,并以平衡气缸辅助提升减轻电机负载。
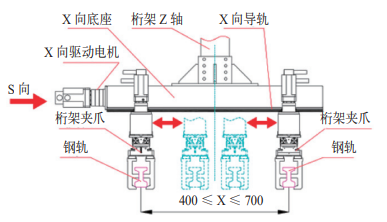
图5a X向间距调整示意图
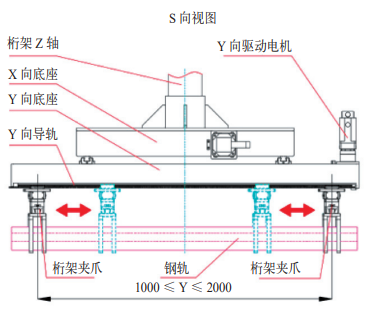
图5b Y向间距调整示意图
4.2 夹爪调节范围确定
夹爪间距需X、Y双向可调(图5a、图5b):X向400 ~700 mm,改变两工件间距,由缓存架与机床夹具间距反推确定;Y向1000~2000 mm,改变单根钢轨两夹爪间距。夹持点按两点夹持等弯矩原则选取:两夹爪关于重心对称、距端部约0.2 ~0.3 L(L为钢轨长度),使夹持点负弯矩与跨中正弯矩大致相等,对应间距约0.4~0.6 L;在制钢轨系列长度约2~4 m,据此确定Y向调整范围。
4.3 夹爪结构设计
夹爪以轨腰为基准对中夹紧,与机床夹具夹钳基准统一;底部设支撑承力,防止搬运途中工件掉落。
5 自动液压夹具设计
5.1 整体方案
夹具分担的设计指标为:夹紧下压力≥26.0 kN(抵抗重切向上切削力分量),并实现工序间姿态自动变换。夹具布局如图6所示:两端配备自动旋转机构,与桁架机械手配合实现90˚~80˚翻转——第一序加工后,机械手将工件吊起悬停于夹具上方,旋转机构夹紧两端头,凸轮分割器带动旋转,到位后按相反顺序放回夹具,完成工序切换。
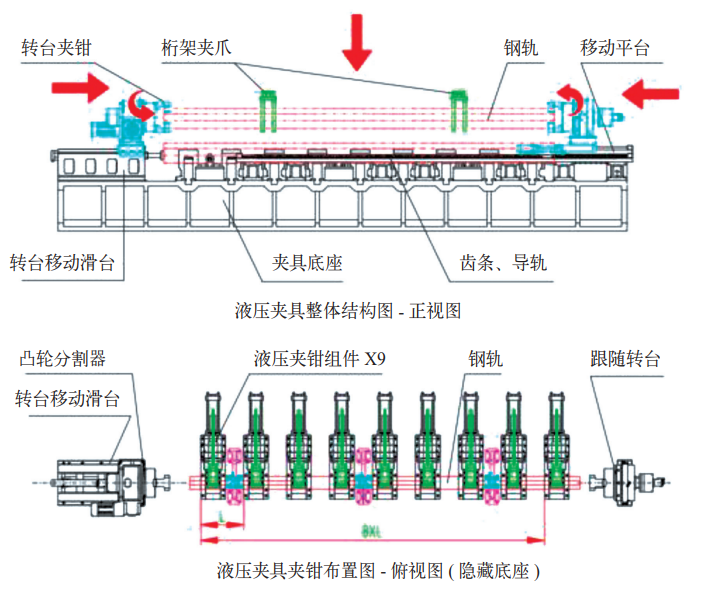
图6 液压夹具整体结构图
5.2 夹紧机构参数确定
加工区域覆盖钢轨露出夹具的整个上部,无法布置下压部件,故采用滑动斜面夹紧结构提供下压力:斜面活动块与固定块夹紧钢轨腰部,油缸推力施加于斜面活动块,下压力由其静摩擦力提供。由受力分析得:
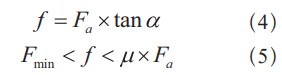
式中f——斜面块对钢轨产生的静摩擦力,kN;
Fa——夹紧油缸产生的推力,kN;
a——斜面倾角,°;
μ——钢材对钢材的摩擦系数,取值0.5;
Fmin——最小下压力,kN。
支撑弹簧平衡斜面活动块重力且变形微小,计算时忽略其重力与斜面间摩擦力。油缸选型如下。确定最小下压力:前期63 mm缸径油缸产生的下压力(约26.0 kN)即可抑制工件上翘,故取 Fmin=26.0 kN。确定推力需求:由式(4)、(5),初取 a=20°、 μ=0.5估算,静摩擦力f约为油缸推力Fa的0.36倍;考虑重切工况的不确定性,取f≥ 1.5Fmin ≈39 kN,则油缸推力需满足Fa≥约108 kN。③确定缸径与系统压力:
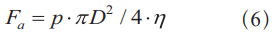
式中 p——系统压力,MPa,取值15 MPa;
D——缸径,mm;
η——液压传动效率,取0.9。
按式(6)核算,系统压力p为15 MPa时,缸径D为63 mm、80 mm、100 mm油缸的推力Fa分别约为42 kN、68 kN、108 kN;缸径过小则推力不足,过大则夹具体尺寸与泵站负荷增加,故选缸径100 mm油缸,配15 MPa高压液压系统,油缸推力Fa约108 kN。代入式(4)、(5),得斜面倾角 的可行范围为13.5°< a<26.6°;实际取 a=20°,静摩擦力f为39.3 kN,大于Fmin并留有裕量。
现场使用表明,该夹紧机构下压力足以抵抗向上切削力,有效抑制工件上翘。
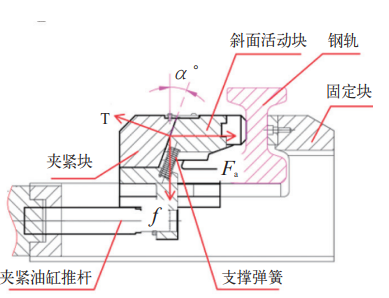
图7 夹具体结构及受力分析图
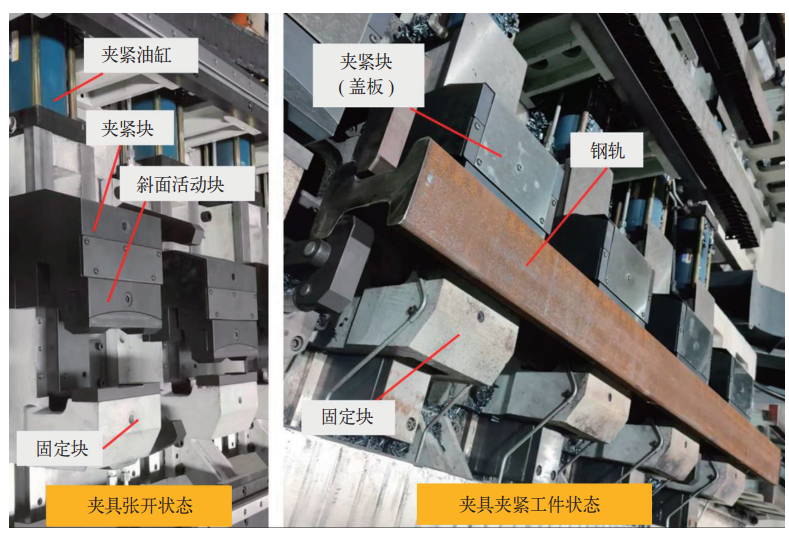
图8 现场夹具实物图
6 工艺试验与验证
各子系统制造完成后进行整机联动调试:数控系统与桁架PLC经交互信号实现全流程联动,液压站按指令完成夹紧、松开与翻转,单元实现表5流程全自动运行,在此基础上开展工艺试验。
6.1 试验目的
(1)验证加工节拍与效率提升效果;(2)验证重切工况下的加工精度(轨腰接合部位台阶差)与夹紧稳定性;(3)验证在机测量自动补偿工艺对接刀痕的抑制效果。
6.2 试验对象与条件
试验工件为ZGMn13钢轨件,批量n=15批共30件,在该专用机床上进行,切削参数按表6执行,环境与切削液条件同正式生产。台阶差采用T型测针在机测量,逐件终检;单件节拍由数控系统工时统计。
6.3 试验流程
试验流程:上料→第一序加工→自动翻转→第二序加工→(末道工序前留余量3 mm)T型测针在机测量→补偿量计算与写入→终加工→下料→台阶差检测。
6.4 数据采集与数据结构
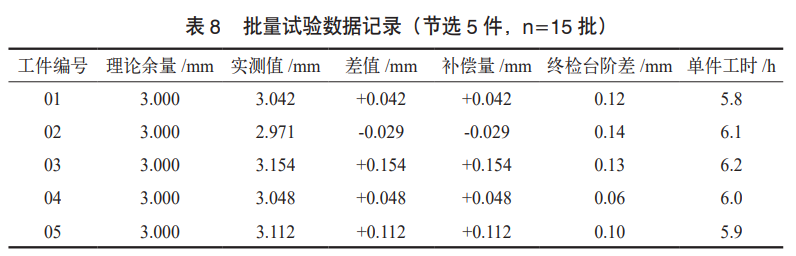
采用T型测针测量钢轨前后两端台阶差:测针获取实际与理论尺寸的差值并写入指定变量,补偿程序读取后自动调整最后一刀加工参数。每件记录编号、理论余量、实测值、差值、补偿量、终检台阶差及单件工时见表8。
6.5 结果与分析
受夹具尺寸限制,轨腰曲面分上下两层加工。改进前采用90°平躺装夹,端头悬空无支撑,切削振动使轨腰产生残留凸起,台阶差最大达0.7 mm。为此对比两种方案:方案一用球刀补充去除残留凸起;方案二将第二序改为180°倒置装夹以保证刚性、消除凸起,但接合部位产生接刀痕(接刀痕为表面现象,台阶差为其定量指标,本文以台阶差评价),配合在机测量自动补偿抑制接刀痕。
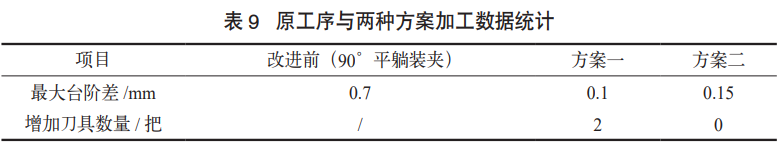
结果表明:两种方案均能将接刀痕(台阶差)控制在0.15 mm以下,满足验收要求;方案一平均台阶差(0.1 mm)略优于方案二(0.15 mm),但球刀加工面积小、需多次走刀,增加时间为方案二的6倍,总时间增加10%且需两套球铣刀。综合成本与效率,采用方案二。
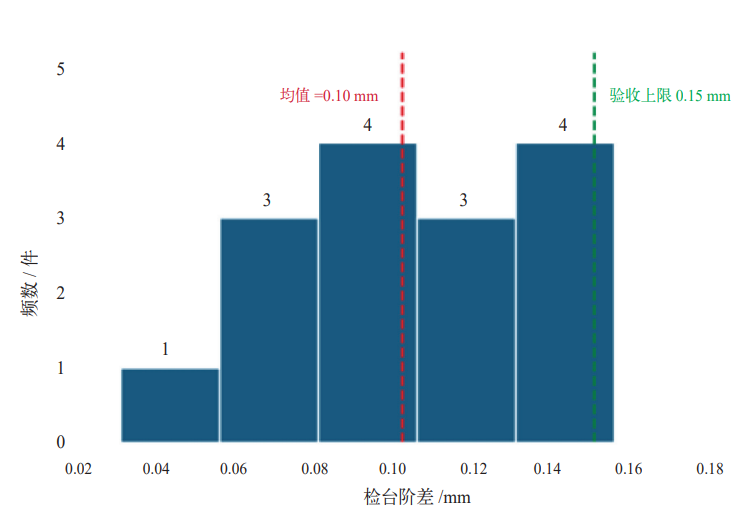
图9 终检台阶差分布直方图
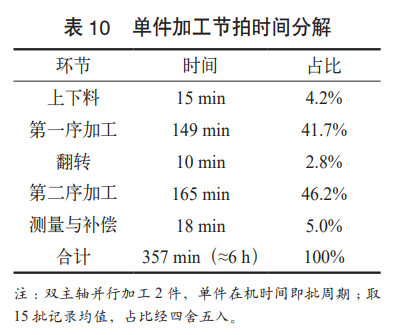
批量数据(n=15批)统计:终检台阶差均值0.10 mm、标准差0.03 mm、最大值0.15 mm(图9),全部30件均在0.15 mm验收上限以内;各批节拍基本稳定(批周期348~372 min,波动约7%),单件节拍取均值(表10);全工序单件加工时间由20 h缩短至6 h,效率提高至约3.3倍。
参考文献
[1] 张国辉,何勇,费胜巍,等. 数控龙门铣床横梁静动态特性分析与优化[J]. 现代制造工程,2021(3):146-151.
[2] 关英俊,张宇,习兴华,等. 高速铁路道岔数控龙门铣床的多目标优化[J]. 机械设计与制造,2021(11):177-180.
[3] 张宇,李慎华,李潍,等. 高速铁路道岔数控龙门铣床的尺寸优化研究[J]. 机电工程,2019,36(9):893-899.
[4] CHEN Y, HUANG X, MA M, et al. Reliability-based design optimization of key components in a gantry machining center[J]. Probabilistic Engineering Mechanics, 2025, 81: 103786.
[5] JIANG J, LI Z, GE P, et al. Structural optimization and experimental validation of large-span CNC gantry machine tool crossbeam considering moment-position coupling effect[J]. Precision Engineering, 2026, 101: 49-66.
[6] 聂希来. 马来西亚轻轨三号线构架加工工艺优化[J]. 技术与市场,2023,30(2):40-43.
[7] 尚超. 高锰钢辙叉铣端工序工艺优化及机构设计[J]. 金属加工(冷加工),2013(18):47-49.
[8] 张伟,刘波云,李琰赟. 高速道岔可动心轨辙叉钢轨件加工工艺优化研究[J]. 铁道技术监督,2019,47(8):51-54.
[9] 张慧萍,张庆宇,张校雷,等. 高速铣削超高强度钢的切削力及表面粗糙度研究[J]. 工具技术,2017,51(8):12-15.
[10] 李学飞,王虎,郭东胜,等. 降低平面接刀痕的加工方法的创新研究[J]. 内燃机与配件,2025(18):67-70.
[11] 李延招. 自动检测技术与数控加工技术在道岔轨件数控加工方向的融合性研究[J]. 模具制造,2025(4):167-170.
[12] 俞玉龙. 面向智能制造的道岔尖轨与基本轨协同高效加工技术研究[J]. 自动化应用,2026,67(1):117-123.
[13] 杨鹏. 道岔钢轨数控铣削加工常见问题分析及解决方案[J]. 铁路采购与物流,2020(6):59-61.
[14] WU L, WANG A, WANG K, et al. Adaptive optimization method for prediction and compensation of thin-walled parts machining deformation based on on-machine measurement[J]. Sensors, 2024, 24(2): 613.
[15]GE G, DU Z, FENG X, et al. An integrated error compensation method based on on-machine measurement for thin web parts machining[J]. Precision Engineering, 2020, 63: 206-213.
[16]邓美州,孙江宏,王军见. 高铁机械可加工零部件机床应用现状综述[J]. 制造技术与机床,2022(10):97-106.
[17] 《机械加工工艺手册》编委会. 机械加工工艺手册(第2版)第2卷[M]. 北京:机械工业出版社,2006:2-88.
[18] 成大先. 机械设计手册(第6版)[M]. 北京:化学工业出版社,2016.
[19] 全国起重机械标准化技术委员会. 起重机设计规范:GB/T 3811—2008[S]. 北京:中国标准出版社,2008.
热点文章
-
全链协同·智创共赢:精雕科技2026新品发布会集中亮相五款精密数控加工中心
2026-11-10
-
五十载积淀再启新程 巍亚数控机床新工厂投产为高端装备产业注入新动能
2026-11-10
-
校企协同 共育智造新才 | 拓璞数控签约中国新高教集团,与云南工商学院探索产教融合新模式
2026-11-12
-
以技能应答AI时代,以赛事链接产教融合——第二届“郑钻杯”数控技术与工业软件大赛完美收官
2026-11-16
-
-
马扎克中国STE系列走心机正式上市,面向新兴行业中小型精密零件加工
2026-11-16
-
聚焦前沿,共塑未来 | 魏因加特纳受邀出席2026第十届中国国际塑料机械产业发展大会
2026-11-12